
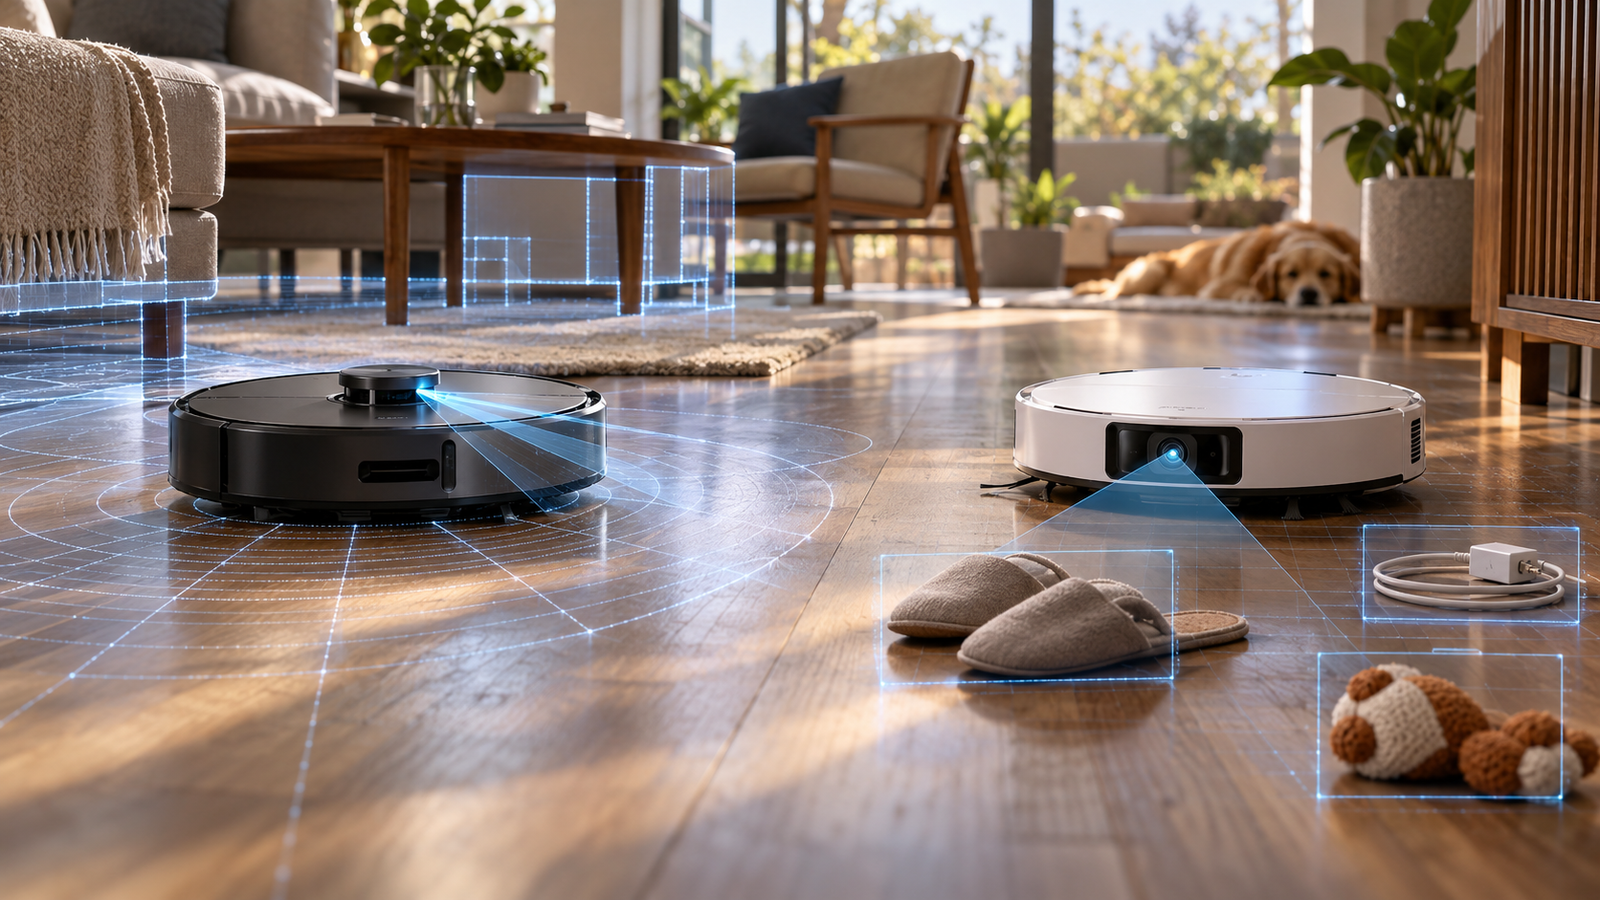
Robot süpürge satın alırken teknik özelliklerde en sık karşılaşılan ifadelerden ikisi LiDAR navigasyon ve kamera destekli yapay zekâ oluyor. İki teknoloji de robotun evin içinde hareket etmesine yardımcı olsa da aynı işi yapmıyor. LiDAR daha çok robotun nerede olduğunu ve nereye gitmesi gerektiğini belirlerken kamera, önündeki nesnenin ne olduğunu anlamada avantaj sağlıyor.
Bu nedenle “LiDAR mı kamera mı daha iyi?” sorusunun cevabı kullanım biçimine göre değişiyor. Ancak yalnızca haritalama ve navigasyon açısından bakıldığında LiDAR hâlâ daha güvenilir seçenek. Kablo, çorap, oyuncak ve evcil hayvan atığı gibi küçük nesneleri tanıma konusunda ise kamera destekli sistemler öne geçiyor. Üst seviye robot süpürgelerde iki teknolojinin aynı cihazda kullanılmasının nedeni de tam olarak burada ortaya çıkıyor.
LiDAR ve kamera aslında aynı işi yapmıyor
Robot süpürgenin ev içerisinde başarılı şekilde hareket edebilmesi için iki ayrı problemi çözmesi gerekiyor. Öncelikle nerede bulunduğunu, hangi odada olduğunu ve daha önce hangi alanları temizlediğini bilmesi gerekiyor. İkinci olarak da önüne çıkan sandalye ayağı, kablo, terlik veya oyuncak gibi nesnelerle ne yapacağına karar vermesi gerekiyor.
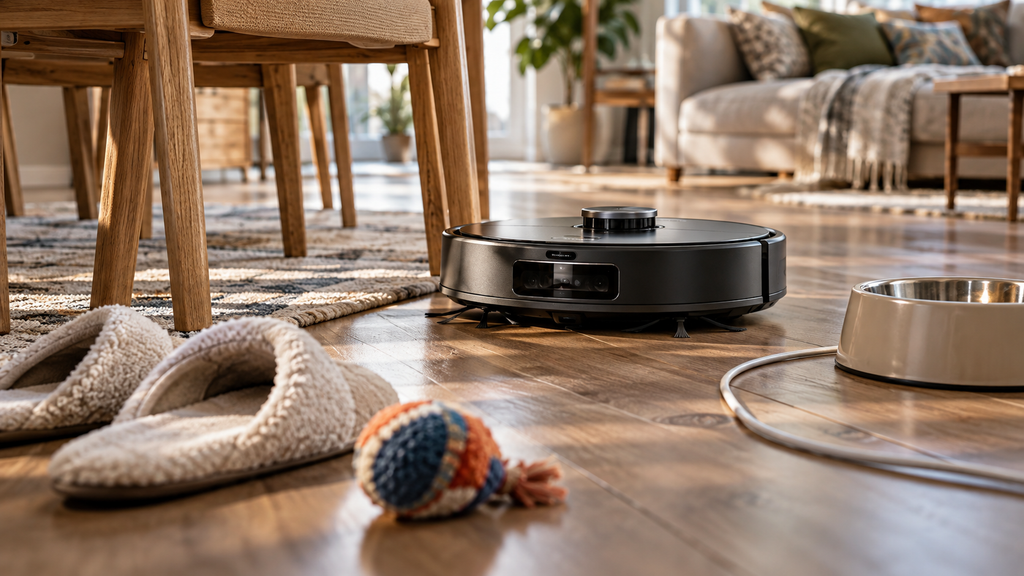
İlk görev navigasyon ve haritalama, ikinci görev ise engel algılama ve engelden kaçınma olarak tanımlanıyor. LiDAR esas olarak birinci görevde güçlü. RGB kamera ve yapay zekâ sistemleri ise ikinci görevde daha fazla bilgi sağlayabiliyor.
Bir robot çok iyi bir LiDAR haritasına sahip olmasına rağmen yerde duran ince bir şarj kablosunun üzerinden geçebilir. Aynı şekilde güçlü bir kameraya sahip robot önündeki kabloyu tanıyabilir ancak evin tamamındaki konumunu yalnızca görüntüler üzerinden takip etmek LiDAR tabanlı bir sisteme göre daha karmaşık olabilir.
Bu ayrım, robot süpürgelerin teknik özelliklerini değerlendirirken yalnızca “kamera var” veya “LiDAR var” ifadelerine bakmanın neden yeterli olmadığını açıklıyor.
LiDAR robot süpürgede nasıl çalışıyor?
LiDAR, “Light Detection and Ranging” ifadesinin kısaltması. Sistem lazer ışığı göndererek bu ışığın çevredeki yüzeylerden geri dönme süresini ölçüyor. Robot bu verilerden duvarlara, mobilyalara ve diğer büyük nesnelere olan mesafeyi hesaplıyor.
Geleneksel robot süpürgelerde LiDAR sensörü genellikle cihazın üst kısmındaki küçük döner kule içerisinde yer alıyor. Sensör çevresini sürekli tarayarak robotun bulunduğu ortamın geometrik bir haritasını oluşturuyor.
Robot hareket ettikçe tekerleklerden, ivmeölçerden, jiroskoptan ve diğer sensörlerden gelen bilgiler LiDAR verileriyle birleştiriliyor. SLAM olarak bilinen eş zamanlı konumlandırma ve haritalama algoritmaları sayesinde robot hem haritayı oluşturuyor hem de harita üzerindeki kendi konumunu takip ediyor.
Modern sistemlerde ilk hızlı haritalama işlemi sırasında robotun tüm alanı temizlemesi bile gerekmeyebiliyor. Odaların sınırları, kapılar ve geçişler algılandıktan sonra uygulama üzerinden oda isimleri oluşturulabiliyor, yasaklı alanlar çizilebiliyor veya yalnızca belirli bir odanın temizlenmesi seçilebiliyor.
LiDAR’ın en büyük avantajı karanlıktan etkilenmemesi
LiDAR’ın kamera sistemlerine karşı en önemli avantajlarından biri ortam ışığına ihtiyaç duymaması. Robotun bulunduğu odanın ışıkları açık veya kapalı olsa da lazerle yapılan mesafe ölçümü devam ediyor.
Gece çalışan bir robot süpürge için bu önemli bir fark yaratıyor. Perdeleri kapalı karanlık bir yatak odası veya ışık almayan koridor, LiDAR tabanlı temel navigasyon sisteminin çalışma prensibini değiştirmiyor.
Görsel SLAM kullanan saf kamera sistemleri ise çevrede tanıyabilecekleri görsel ayrıntılara ihtiyaç duyuyor. Ortam çok karanlık olduğunda kamera yeterli veri toplayamayabiliyor. Günümüzde LED aydınlatma, kızılötesi sensörler ve 3D algılama sistemleri bu sorunu azaltabiliyor ancak bunlar artık yalnızca klasik bir kameradan oluşan sistemler değil.
LiDAR ayrıca duvarların ve büyük mobilyaların mesafesini doğrudan ölçtüğü için boş veya birbirine çok benzeyen yüzeylerin bulunduğu alanlarda da tutarlı çalışabiliyor.
Kamera navigasyonu nasıl çalışıyor?
Kamera kullanan robot süpürgelerde iki farklı kullanım şekli bulunuyor. Bunları birbirinden ayırmak gerekiyor.
Bazı robotlarda kamera doğrudan navigasyon için kullanılıyor. Visual SLAM veya vSLAM adı verilen sistemlerde robot, kameradan aldığı görüntüler içerisindeki belirgin noktaları takip ediyor. Mobilya kenarları, kapılar, duvar ayrımları ve diğer görsel detaylar robotun hareket ettikçe kendi konumunu hesaplamasına yardımcı oluyor.
Diğer robotlarda ise ana navigasyon LiDAR ile yapılıyor ve öndeki kamera yalnızca nesne tanıma amacıyla kullanılıyor. Güncel üst seviye modellerde daha sık karşılaşılan yapı da bu.
Ön kamera zemindeki bir nesnenin görüntüsünü analiz edebiliyor. Yapay zekâ modeli görüntünün bir ayakkabı, çorap, oyuncak, kablo veya evcil hayvanla ilişkili bir nesne olduğunu belirleyebiliyor ve robot hareket planını buna göre değiştirebiliyor.
Burada kamera yalnızca “önümde bir engel var” bilgisini değil, bazı durumlarda “önümde hangi engel var” bilgisini sağlayabiliyor.
Kablo ve çorap konusunda neden kamera daha başarılı?
Üst tarafta bulunan LiDAR sensörü odanın geometrisini görmek için oldukça uygun bir konumda. Ancak bu yerleşimin doğal bir dezavantajı bulunuyor: zemine çok yakın küçük nesneler ana LiDAR tarama düzleminin altında kalabiliyor.
İnce bir USB kablosu, telefon şarj kablosu, çorap veya küçük oyuncak parçaları robotun ana haritasında belirgin şekilde görünmeyebilir. Robot ön tampon, kızılötesi sensör veya farklı yakın mesafe sensörleriyle bunları fark edebilir ancak nesnenin ne olduğunu anlayamaz.
Öne yerleştirilen RGB kamera ise doğrudan zemine bakacak şekilde konumlandırılabiliyor. Görüntü işleme sistemi yeterince gelişmişse kablonun şekliyle ayakkabının şekli arasında ayrım yapabiliyor.
Bu özellik özellikle evcil hayvan bulunan evlerde daha kritik hale geliyor. Kamera destekli nesne tanıma sistemleri, doğru eğitilmiş modellerle hayvan dışkısı gibi robotun kesinlikle üzerinden geçmemesi gereken nesneleri tanımak için kullanılabiliyor.
Yine de hiçbir engel tanıma sistemi yüzde 100 güvenilir değil. Nesnenin rengi, zeminin rengi, ışık seviyesi, nesnenin büyüklüğü, kameranın görüş açısı ve üreticinin kullandığı yazılım sonucu değiştirebiliyor.
3D structured light nedir?
Robot süpürgelerde kamera ve LiDAR dışında giderek daha fazla kullanılan teknolojilerden biri 3D structured light, yani yapılandırılmış ışık sistemi.
Bu sistem çevreye belirli bir ışık deseni yansıtıyor ve desenin nesneler üzerinde nasıl bozulduğunu ölçüyor. Böylece robot yalnızca iki boyutlu bir görüntü almak yerine önündeki nesnenin derinliği ve geometrisi hakkında da bilgi toplayabiliyor.
Structured light özellikle küçük engellerin fiziksel konumunu ve yüksekliğini belirlemede kullanılabiliyor. Birçok üst seviye robotta RGB kamera ile birlikte çalışıyor. Kamera nesnenin ne olduğunu anlamaya çalışırken yapılandırılmış ışık nesnenin nerede ve ne büyüklükte olduğunu belirlemeye yardımcı oluyor.
Kamerasız robotlarda da structured light veya farklı lazer tabanlı ön sensörler kullanılabiliyor. Böyle bir sistem nesnenin geometrisini algılayabilir ancak RGB görüntüsü olmadığı için bir nesneyi görsel olarak sınıflandırma kapasitesi daha sınırlı olabilir.
LiDAR’lı robot neden yine de eşyalara çarpabiliyor?
LiDAR bulunması robotun ev içerisindeki her nesneyi kusursuz şekilde algılayacağı anlamına gelmiyor. Navigasyon LiDAR’ı çoğunlukla oda ölçeğinde haritalama için kullanılıyor ve sensörün tarama düzlemi zeminden belirli bir yükseklikte bulunuyor.
Sandalye ayakları ve duvarlar gibi belirgin yüzeyler kolaylıkla algılanırken çok ince, çok alçak veya sensörün tarama seviyesinin altında kalan nesneler sorun çıkarabiliyor.
Cam yüzeyler de lazer tabanlı sistemler için özel bir durum oluşturuyor. Lazer ışığı camdan geçebilir veya farklı bir yöne yansıyabilir. Çok koyu ve ışığı güçlü biçimde emen bazı yüzeyler de daha zayıf dönüş sinyalleri oluşturabilir.
Robot üreticileri bu nedenle LiDAR’ı tek başına kullanmıyor. Tampon sensörleri, uçurum sensörleri, duvar takip sensörleri, ultrasonik sensörler ve çeşitli yakınlık sensörleri sürekli olarak ana navigasyon sistemini destekliyor.
Kameralı robot karanlıkta tamamen kullanılamaz mı?
Hayır. Güncel kamera destekli robotların önemli bir bölümü yalnızca ortam ışığına güvenmiyor.
Ön bölümde LED ışık bulunan modeller karanlık alanlara girdiklerinde zemini kendileri aydınlatabiliyor. Structured light ve kızılötesi tabanlı derinlik sensörleri de görünür ortam ışığından bağımsız olarak engeller hakkında bilgi sağlayabiliyor.
Ancak yalnızca standart RGB kameraya dayanan bir sistem ile LiDAR, RGB kamera, structured light ve LED aydınlatmayı birlikte kullanan sistem aynı kategoride değerlendirilmemeli.
Saf görsel navigasyon düşük ışıkta doğal olarak dezavantajlı. LiDAR tabanlı ana navigasyona eklenen kamera ise karanlıkta görüntü kalitesi düşse bile robotun harita üzerindeki konumunu kaybetmesine neden olmak zorunda değil.
Kamera robotun haritasını daha detaylı mı çıkarıyor?
Detay kelimesinin ne ifade ettiğine göre cevap değişiyor.
LiDAR, duvarların ve mobilyaların robot açısından mesafesini oldukça hassas biçimde belirleyebiliyor. Bu nedenle uygulamada görülen kat planı ve oda sınırları açısından LiDAR haritaları genellikle hızlı ve tutarlı oluşuyor.
Kamera ise çevrenin yalnızca geometrisini değil görsel özelliklerini de algılayabiliyor. Bir nesnenin şekli, rengi ve türü hakkında lazer mesafe ölçümünden çok daha fazla semantik bilgi içeriyor.
Robot süpürgenin “salondaki koltuğun kenarı burada” bilgisini bulmasında LiDAR yeterli olabilir. “Burada bir ayakkabı var” bilgisinin oluşturulmasında kamera çok daha kullanışlı hale geliyor.
Haritalamada hangisi daha iyi?
Yalnızca navigasyon ve ev haritası oluşturma açısından değerlendirildiğinde LiDAR daha güçlü ve daha öngörülebilir bir temel oluşturuyor.
Robot ilk çalıştırıldığında çevresini hızlı şekilde tarayabiliyor, oda sınırlarını çıkarabiliyor ve karanlıkta da konumunu takip etmeye devam edebiliyor. Büyük veya karmaşık evlerde bu özellikler daha fazla önem kazanıyor.
Kamera tabanlı vSLAM sistemleri de başarılı haritalar oluşturabiliyor. Ancak performans kullanılan kamera, işlemci, algoritma, ışık koşulları ve ev içerisindeki görsel ayrıntılardan daha fazla etkileniyor.
Günümüzde yalnızca “SLAM destekli” yazması da yeterli bilgi vermiyor. SLAM tek başına sensör türünü ifade etmiyor; LiDAR SLAM ve Visual SLAM farklı veri kaynaklarını kullanabiliyor.
Engel tanımada hangisi daha iyi?
Nesnenin türünü anlayabilme konusunda RGB kamera açık bir avantaja sahip.
LiDAR bir yüzeyin belirli bir uzaklıkta bulunduğunu çok iyi ölçebilir ancak lazerden dönen mesafe verisinden o nesnenin çorap mı, oyuncak mı yoksa başka bir eşya mı olduğunu belirlemek çok daha zordur.
RGB kamera ve yapay zekâ birlikte kullanıldığında görüntü içerisindeki nesneler sınıflandırılabiliyor. Robot yalnızca çarpışmayı önlemek yerine farklı nesnelere farklı davranışlar uygulayabiliyor.
Ancak engelden kaçınma performansı yalnızca kamera bulunup bulunmamasına bağlı değil. Kameranın görüş açısı, çözünürlüğü, derinlik sensörleri, yardımcı aydınlatma, işlemci ve üreticinin geliştirdiği nesne tanıma modeli en az donanım kadar önemli.
LiDAR kuleleri robotun yüksekliğini artırıyor
Klasik LiDAR sistemlerinin en görünür dezavantajlarından biri robotun üst kısmında bulunan döner sensör kulesi.
Robot gövdesi yeterince ince olsa bile birkaç santimetrelik sensör çıkıntısı alçak koltuk ve dolapların altına girmesini engelleyebiliyor. Bu nedenle bazı üreticiler LiDAR sensörünü doğrudan gövdenin içine yerleştirmeye başladı.
Bir diğer çözüm ise hareketli LiDAR sistemleri. Robot açık alanlarda ilerlerken LiDAR sensörü yukarı çıkıyor ve çevreyi 360 derece tarıyor. Alçak bir mobilyanın altına girmesi gerektiğinde kule gövdenin içine çekiliyor.
2026 itibarıyla üst segment robotlarda sabit LiDAR kulesinin artık tek seçenek olmaması, LiDAR’ın en belirgin fiziksel dezavantajlarından birini azaltıyor.
Kamera konusunda gizlilik farkı var mı?
Kamera bulunan robot süpürgelerde gizlilik ayrı değerlendirilmesi gereken bir konu. Robot evin içerisinde hareket ettiği için kamera görüntülerinde odalar, eşyalar, insanlar ve evcil hayvanlar yer alabilir.
Görüntülerin yalnızca cihaz üzerinde işlenip işlenmediği, buluta gönderilip gönderilmediği, ne kadar süre saklandığı ve kullanıcının görüntü paylaşımını kapatıp kapatamadığı üreticiye ve modele göre değişiyor.
Bazı üreticiler engel fotoğraflarının uygulama üzerinden görüntülenmesine, uzaktan kamera erişimine veya görüntülerin yapay zekâ sistemlerinin geliştirilmesi amacıyla isteğe bağlı paylaşılmasına izin veriyor. Bu nedenle kameralı bir robot alınırken yalnızca donanım özelliklerine değil üreticinin gizlilik politikalarına ve uygulamadaki izin seçeneklerine de bakmak gerekiyor.
LiDAR geleneksel anlamda oda fotoğrafı çekmiyor. Sistem temel olarak yüzeylere olan mesafeleri ölçerek geometrik veri oluşturuyor. Ancak LiDAR ile oluşturulan ev haritası da evin fiziksel düzenini içeren bir veri olduğu için tamamen gizlilikten bağımsız kabul edilemez.
Kamerasız robot süpürge almak mantıklı mı?
Evin zemini genellikle düzenliyse ve temizlikten önce kablo, çorap veya oyuncaklar kaldırılıyorsa iyi bir LiDAR sistemi tek başına oldukça yeterli olabilir.
Kamerasız sistemlerin ön bölümünde structured light, çizgi lazer veya farklı 3D engel sensörleri de bulunabiliyor. Bu robotlar nesnenin tam olarak ne olduğunu bilmeden fiziksel bir engel bulunduğunu anlayıp etrafından dolaşabiliyor.
Ev içerisinde kamera kullanılmasını istemeyen kişiler için LiDAR ve 3D lazer tabanlı engel algılama kombinasyonları güçlü bir alternatif oluşturuyor.
Ancak sürekli yerde oyuncak bulunan, çok sayıda kablonun olduğu veya evcil hayvan yaşayan bir evde nesne sınıflandırabilen kamera sistemi daha fazla avantaj sağlayabiliyor.
2026’da üst seviye robotlar neden ikisini birden kullanıyor?
Robot süpürge pazarındaki güncel donanım tasarımları LiDAR ile kamera arasında tek bir seçim yapmak yerine sensörleri birleştiriyor.
LiDAR evin ana haritasını oluşturuyor ve robotun konumunu sürekli takip ediyor. Ön taraftaki RGB kamera nesneleri sınıflandırıyor. Structured light veya farklı 3D sensörler de bu nesnelerin uzaklığını ve fiziksel boyutlarını belirliyor.
Örneğin güncel üst segment Roborock, Dreame, ECOVACS ve iRobot modellerinde LiDAR navigasyonu ile kamera veya 3D engel algılama sistemlerinin birlikte kullanıldığı tasarımlar bulunuyor. Bazı modellerde LiDAR gövde içine yerleştirilirken bazılarında sensör kulesi gerektiğinde aşağı çekilebiliyor.
Sensör füzyonu adı verilen bu yaklaşımda tek bir sensörün zayıf olduğu alan başka bir sensörden gelen veriyle tamamlanıyor.
LiDAR mı kamera mı seçilmeli?
İki teknoloji arasında yalnızca birini seçmek gerekiyorsa çoğu ev için LiDAR daha sağlam bir navigasyon temeli sunuyor. Haritanın hızlı oluşturulması, karanlıkta çalışabilmesi, oda bazlı temizlik ve yasaklı alanların doğru uygulanması açısından avantaj sağlıyor.
Kamera ise LiDAR’ın yerine geçmekten çok onu tamamladığında daha değerli hale geliyor. Yerde sık sık kablo, oyuncak, terlik veya benzeri küçük nesneler bulunuyorsa RGB kamera ve iyi bir yapay zekâ tabanlı engel tanıma sistemi ciddi fark yaratabiliyor.
Üst segmentte en kapsamlı yapı LiDAR navigasyon, RGB kamera ve 3D structured light gibi yakın mesafe sensörlerinin birlikte kullanılması. Kamerasız bir cihaz tercih edilecekse LiDAR’ın yanında 3D lazer veya structured light tabanlı engel algılama sisteminin bulunması önemli.
Sadece teknik özellik tablosunda “AI kamera” veya “LiDAR” yazmasına bakmak ise yeterli değil. Aynı sensörleri kullanan iki robot, yazılım ve sensör yerleşimi nedeniyle gerçek kullanımda tamamen farklı davranabiliyor.
